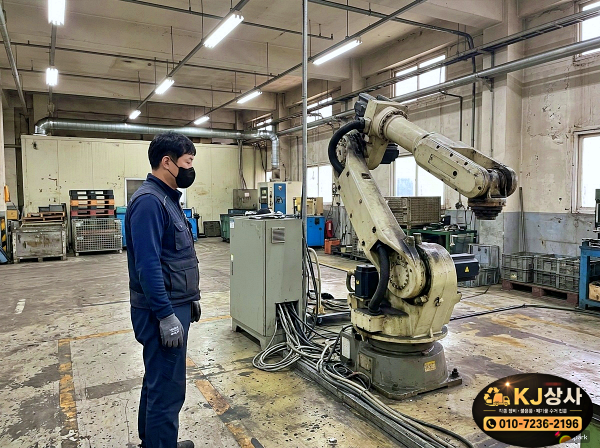
산업용 로봇 폐기·반출은 6축 다관절, SCARA, 델타, 직교 로봇과 그 주변 자동화 설비를 대상으로 진행합니다.
로봇은 암(본체), 컨트롤러(제어반), 티치펜던트(교시 조작기) 세 덩어리로 나뉘고, 무게와 반출 난이도를 좌우하는 쪽은 암이 아니라 컨트롤러입니다.
그래서 현장에서는 먼저 명판(모델명·제조연도)을 확인하고, 티치펜던트와 도면 확보 여부를 봅니다.
이 두 가지가 있으면 부품 재활용 범위가 넓어지고, 없으면 고철 기준으로 처리 방향이 바뀝니다.
바닥 고정인지 레일 위인지에 따라 해체 순서가 달라지므로 설치 방식도 함께 확인합니다.
작업은 현장 확인 → 분해 → 반출 → 현장 정리 순서로 진행하며, 층고와 문폭 같은 반출 동선도 미리 점검합니다.
작업이 끝나면 바닥까지 정리하고 마무리합니다.
자동화 라인을 정리하면서 로봇이 남아 있다면 사진 몇 장만 보내주세요.
|